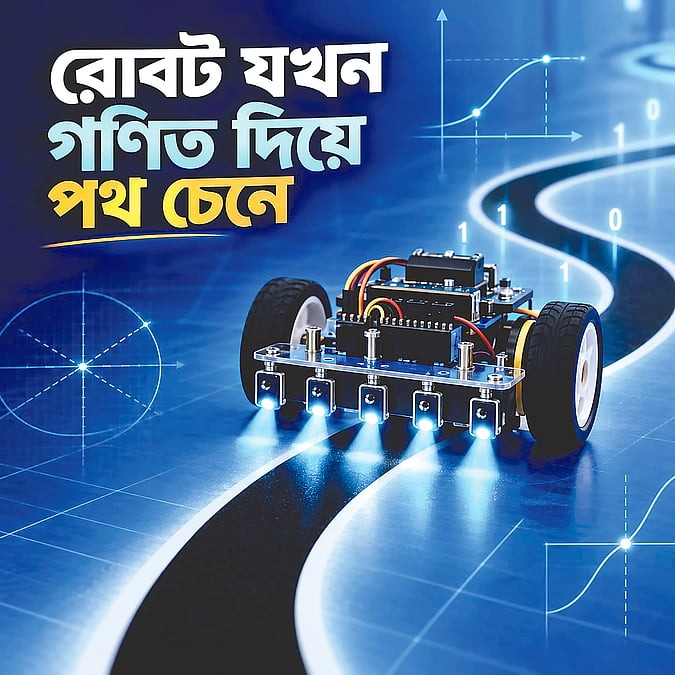
মধ্যরাতের নিস্তব্ধতায় মেঝেতে আঁকা একটি কালো লাইন ধরে মসৃণভাবে এগিয়ে চলেছে আমার হাতে তৈরি ‘Nexus-1’। আপাতদৃষ্টিতে মনে হতে পারে রোবটটি তার চারপাশ দেখতে পাচ্ছে, কিন্তু আসলে এর কোনো চোখ নেই। সম্পূর্ণ অন্ধকারেও এই যন্ত্রটি নির্ভুলভাবে পথ চলতে পারে কেবল কিছু সেন্সর আর গণিতের দুটি মূল সূত্রের সমন্বয়ে। এই অভিজ্ঞতাটি প্রমাণ করে যে, সঠিক হিসাব আর যুক্তি থাকলে চোখ ছাড়াও কোনো যন্ত্রকে চলাচলে দক্ষ করে তোলা সম্ভব।
রোবটটির কার্যপদ্ধতির মূলে রয়েছে এর নিচে সারিবদ্ধভাবে বসানো পাঁচটি সেন্সর। প্রতিটি সেন্সর মেঝের রঙের ওপর ভিত্তি করে সংকেত পাঠায়—কালো রঙের জন্য ‘১’ এবং সাদা রঙের জন্য ‘০’। এই সংকেত বিশ্লেষণের জন্য প্রতিটি সেন্সরের একটি নির্দিষ্ট অবস্থান-মান নির্ধারণ করা আছে। বাঁ থেকে ডানে এগুলো হলো যথাক্রমে -২, -১, ০, ১ এবং ২। মাঝের সেন্সরটির মান ০, কারণ এটিই রোবটের জন্য আদর্শ অবস্থান বা লাইনের ঠিক মধ্যবিন্দু নির্দেশ করে।
রোবটের অবস্থান নির্ণয়ের গাণিতিক ভিত্তি
- সেন্সরের অবস্থান-মান: বাঁ থেকে ডানে যথাক্রমে -২, -১, ০, ১, ২
- ভুলের পরিমাণ (error) নির্ণয়: (প্রতিটি সেন্সরের মান ও তার অবস্থান মানের গুণফলের সমষ্টি) ÷ (যেসব সেন্সর ১ দেখাচ্ছে তাদের মানের সমষ্টি)
- সূত্র: error = ∑ (সেন্সরের মান × অবস্থান–মান) ÷ ∑ (সেন্সরের মান)
- উদাহরণস্বরূপ, সেন্সরগুলো যদি ০, ০, ১, ১, ০ সংকেত দেয়, তবে ওপরের অংশ দাঁড়াবে: (০×-২) + (০×-১) + (১×০) + (১×১) + (০×২) = ১
এই গাণিতিক প্রক্রিয়ায় রোবটটি বুঝতে পারে যে লাইনটি তার কেন্দ্র থেকে ০.৫ একক ডান দিকে সরে গেছে। ধনাত্মক মান ডানে, ঋণাত্মক মান বাঁয়ে এবং শূন্য মান একদম মাঝখানে থাকার ইঙ্গিত দেয়। এই তথ্য পাওয়ার পর রোবটকে তার চাকার গতি নিয়ন্ত্রণ করতে হয়, যার জন্য ব্যবহৃত হয় পিআইডি (PID) কন্ট্রোল পদ্ধতি।
রোবট প্রতিটি মুহূর্তে তিনটি মৌলিক প্রশ্নের উত্তর খুঁজে সমাধান বের করে
- এখন কতটা ভুল আছে? (Proportional)
- এতক্ষণ মোট কতটা ভুল জমেছে? (Integral)
- ভুলটা কি হঠাৎ বাড়ছে, নাকি কমছে? (Derivative)
সংশোধনের পরিমাণ নির্ণয়ে সূত্রটি হলো: (Kp × error) + (Ki × জমে থাকা error-এর যোগফল) + (Kd × error পরিবর্তনের হার)। এখানে Kp, Ki এবং Kd হলো এমন ধ্রুবক যা আমরা নির্ধারণ করি, যাতে রোবট পরিস্থিতি অনুযায়ী তার চলাচলে সামঞ্জস্য আনতে পারে। যেমন, যদি আমরা Kp = ১০ ধরি এবং error ০.৫ হয়, তবে সংশোধনের মান দাঁড়ায় ৫। স্বাভাবিক গতি ১০০ ধরলে চাকাগুলোর গতির তারতম্য ঘটিয়ে রোবটটি আবার লাইনের মাঝখানে ফিরে আসে।
মূলত গণিতের এই যোগ, গুণ আর ভাগের বাইরে কোনো জাদু নেই। যে সূত্রগুলো একসময় কেবল খাতার পাতায় সীমাবদ্ধ ছিল, আজ সেগুলোই একটি প্রাণহীন যন্ত্রকে চিন্তা করতে এবং পথ চলতে শেখাচ্ছে। গণিত কেবল পরীক্ষার বিষয় নয়, বরং এটি একটি ভাষা যা দিয়ে অজীব বস্তুকেও বুদ্ধিমত্তা দেওয়া যায়। এই প্রযুক্তিগত যাত্রায় সহায়তা করেছে বাংলাদেশ গণিত অলিম্পিয়াড কমিটি। প্রতিবেদনে যোগ করা তথ্য: মেঝেতে কালো টেপ দিয়ে আঁকা একটা এলোমেলো লাইন, আর তার ওপর বসানো আমার হাতে বানানো Nexus – 1—একটা লাইন ফলোয়ার রোবট, যার কাজ নিজে নিজে সেই কালো লাইন ধরে চলা। প্রতিবেদনে যোগ করা তথ্য: প্রথম কয়েক সেকেন্ড রোবটটা একবার বাঁয়ে কাঁপল, একবার ডানে। প্রতিবেদনে যোগ করা তথ্য: তারপর হঠাৎ স্থির হয়ে গিয়ে একদম মসৃণভাবে লাইন ধরে এগোতে লাগল, যেন সে চোখে দেখছে।
গুরুত্বপূর্ণ তথ্য
- প্রতিবেদনে যোগ করা তথ্য: ধরা যাক, রোবট একটু বাঁ দিকে সরে গেছে। সেন্সরগুলো তখন পড়বে: ০, ০, ১, ১, ০।
- প্রতিবেদনে যোগ করা তথ্য: সংখ্যা বসিয়ে দেখি।